Comment les capteurs de pression peuvent-ils améliorer le contrôle de la pression pneumatique en robotique ?
Dans le cadre de l'automatisation accrue et des développements de l'Industrie 4.0, les robots devaient devenir « plus intelligents ».1 En ce qui concerne l'automatisation, les robots les plus intelligents sont ceux dotés de capteurs plus avancés qui ont la capacité d'être intégrés à des systèmes d'analyse de données et de rétroaction.
Les bras robotiques sont l'un des types de robots les plus courants dans l'industrie. Ils ont de nombreuses utilisations, du levage et du déplacement d'objets aux processus de fabrication et de soudage de haute précision.
En tant que robot articulé, le bras robotique peut être conçu avec une amplitude de mouvement adaptée à sa tâche désignée, lui permettant d'effectuer tous les mouvements requis.
Bras robotiques offrent des économies d'efficacité importantes en raison de leur capacité à se déplacer beaucoup plus rapidement que leurs équivalents humains. Ils maintiennent également une grande précision sur de nombreuses tâches répétitives impliquées dans les processus de fabrication. Pour certaines tâches, il est possible d'installer et de programmer simplement un bras de robot pour exécuter la fonction souhaitée.
Cependant, pour les tâches alternatives où le bras robotique est utilisé en conjonction avec la vision artificielle ou une automatisation plus avancée, le robot doit être capable de réagir et de comprendre les changements dans l'environnement environnant.
L'utilisation de capteurs de pression est une façon d'aider un robot à comprendre le monde qui l'entoure et de lui permettre de réagir aux tâches d'une manière qui ne nécessite pas simplement des paramètres préprogrammés et codés en dur.
Les développements dans les capteurs à base de transducteurs pour robots ont permis la création de mains de robot articulées hautement sophistiquées capables de tenir des objets délicats.2 Les informations du capteur sont communiquées aux actionneurs pour éviter l'utilisation d'une force excessive.

Capteur de pression
La réalisation de mouvements et de degrés d'automatisation de plus en plus complexes exige l'utilisation d'encore plus de capteurs. Une main ou un bras de robot hautement articulé nécessite une suite complète de capteurs, des considérations telles que la taille du capteur devenant critique pour l'application.
La précision et l'exactitude des capteurs deviennent également progressivement importantes lorsque des réseaux de capteurs complexes fournissent des systèmes de rétroaction pour le robot.
Si un capteur du réseau commence à mal se comporter, le mouvement robotique résultant sera incorrect et pourrait entraîner des mouvements problématiques pour l'articulation du robot ou des ruptures accidentelles.
Outre les degrés d'automatisation plus élevés et l'utilisation des données dans les processus de fabrication, un autre aspect du développement de l'industrie 4.0 est l'accent mis sur la durabilité.
Les bras robotiques mobiles doivent maintenir la consommation d'énergie au minimum pour prolonger la durée de vie entre les charges. Le fait d'éviter une forte consommation d'énergie sur les capteurs permet également de minimiser les coûts de fonctionnement du robot et de réduire la consommation d'énergie excessive.
surveillance de la pression
L'une des tâches les plus génériques d'un bras robotique consiste à tenir et à ramasser des objets, dont certains peuvent être cassants. Un actionneur pneumatique convertit l'énergie, généralement de l'air comprimé, en mouvement, et ces actionneurs constituent la base de nombreux robots mobiles.
L'exercice de la quantité de force appropriée sur un objet implique un contrôle minutieux du volume d'air comprimé fourni à l'actionneur. Ceci est généralement réalisé en mesurant la pression du vide dans la région évacuée, et de pressione MEMS sont le système parfait pour cela.
En plus de la force initiale appliquée pour saisir l'objet avec l'actionneur, des capteurs de pression peuvent être utilisés pour surveiller en permanence la pression du vide pendant le maintien afin de garantir qu'un niveau de force constant est maintenu.
Les capteurs de pression dans les actionneurs pneumatiques doivent avoir un temps de réponse rapide aux changements soudains de pression, en particulier pour les robots où les mouvements physiques doivent être rapides. Les capteurs doivent également être très sensibles et avoir la capacité de mesurer dans la plage de pression du vide.
Systèmes de capteur de mérite
Les avantages des capteurs de pression dans les bras robotiques sont évidents lors de la création de robots à réponse dynamique capables d'effectuer un plus large éventail de tâches plus sophistiquées. Le défi consiste à trouver le bon capteur de pression pour la tâche.
Merit Sensor Systems est un expert en matière de développement de capteurs de pression piézorésistifs MEMS et propose une variété de différents capteurs compacts à faible consommation d'énergie.
Merit Sensors propose la série CMS, qui est un ensemble de capteurs de pression entièrement compensés pour la robotique intelligente.
Basée sur un capteur de pression piézorésistif avec un ASIC pour calibrer et compenser la thermique et la non-linéarité, la série CMS sont des capteurs très compacts créés pour fournir des lectures de pression très stables et à long terme.
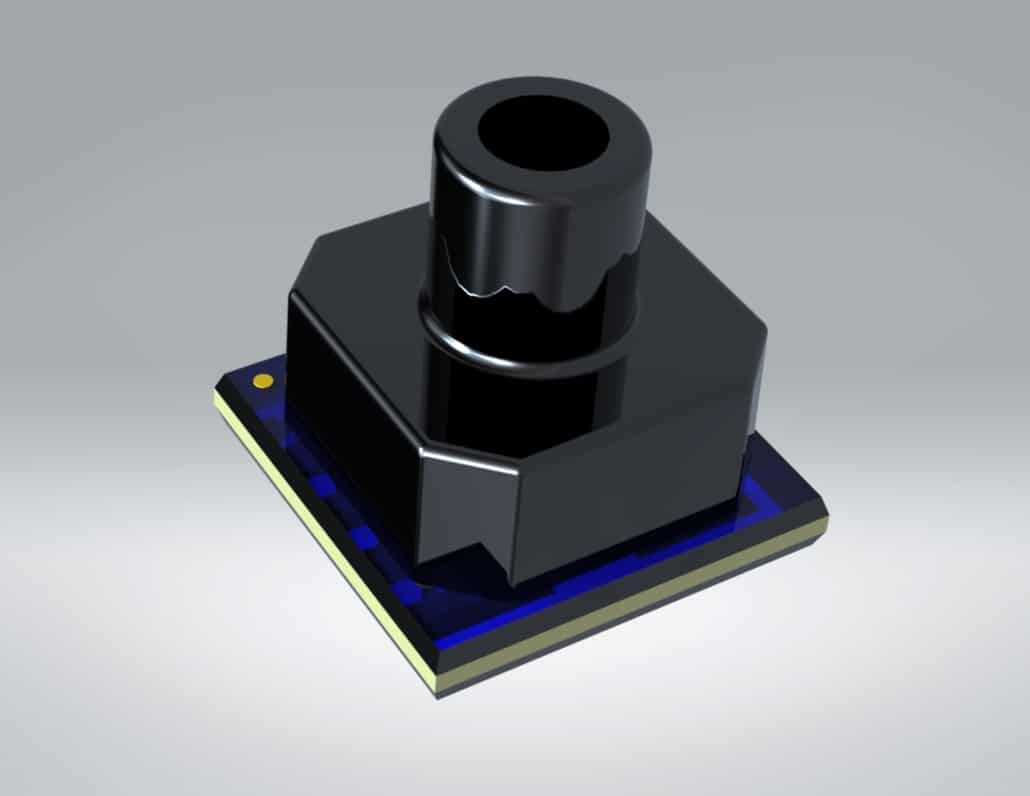
Série CMS
Avec un encombrement de seulement 6.8 mm x 6.8 mm, le Série CMS facilite l'intégration de nombreux capteurs dans les systèmes de robots pneumatiques.
Le numérique je2Les options de sortie C et SPI permettent aux capteurs CMS d'être facilement intégrés dans des systèmes de rétroaction intelligents et de rendre la robotique réactive. Lorsque plusieurs capteurs sont nécessaires pour une application, Merit Sensor est également capable de créer d'autres I2Adresses C sur demande.
L'incorporation du Sentium propriétaire® La technologie rend les performances de la série CMS uniques. Cette technologie aide ces capteurs à accomplir leur large plage de température compensée (0 à 50 °C ou -15 à 85 °C) avec la meilleure stabilité de leur catégorie.
La série CMS comprend des capteurs extrêmement divers avec une plage de pression de fonctionnement étendue de 2 à 150 PSI, avec des pressions d'éclatement de 2 à 100 fois la pression de fonctionnement maximale.
Pour la robotique pneumatique, cette gamme, associée à une précision et une stabilité élevées, permet de créer des robots capables d'effectuer les tâches de levage les plus délicates ainsi que les opérations les plus lourdes.
Des options absolues et relatives sont également proposées si nécessaire, en plus des fonctions de mise à zéro automatique et de moyenne de sortie, ce qui rend la série CMS encore plus simple à utiliser et à intégrer dans n'importe quel système.
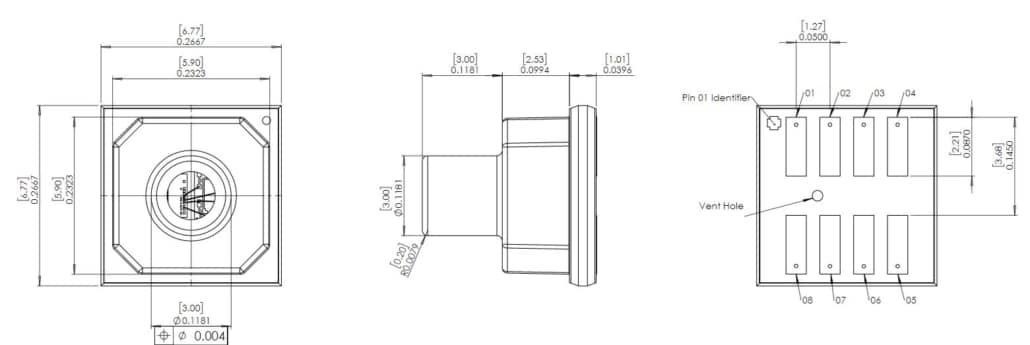
Les connexions électriques sont des pastilles de soudure CMS avec un espacement standard de 1.27 mm et les produits CMS sont compatibles avec une plage de tension d'alimentation de 2.7 à 5.5 V. Les dispositifs peuvent fonctionner en mode basse consommation pour maximiser l'efficacité énergétique.
Les produits CMS sont tous conformes RoHS, la fiabilité et la précision de ces capteurs étant soutenues par un pont de Wheatstone piézorésistif conçu pour lier anodiquement le verre à un diaphragme en silicium gravé chimiquement.
Contacter Merit Sensor Systems aujourd'hui pour découvrir comment la série CMS pourrait améliorer les performances et la précision de vos robots pneumatiques et l'efficacité globale de vos systèmes.

Références
- Sartal, A., Bellas, R., Mejías, AM, & García-Collado, A. (2020). Le concept de fabrication durable, l'évolution et les opportunités au sein de l'industrie 4.0 : une revue de la littérature. Avancées en génie mécanique, 12 (5). https://doi.org/10.1177/1687814020925232
- Girão, PS, Ramos, PMP, Postolache, O., & Miguel Dias Pereira, J. (2013). Capteurs tactiles pour applications robotiques. La mesure: Journal de la Confédération internationale de mesure, 46(3), p. 1257–1271. https://doi.org/10.1016/j.measurement.2012.11.015
Pour plus d'informations, consultez cet article sur AZOCapteurs.com